Trois projets, du modèle au matériel
Je travaille surtout sur la robotique, les systèmes embarqués et les jumeaux numériques. Je modélise d'abord, puis je valide sur du matériel réel.
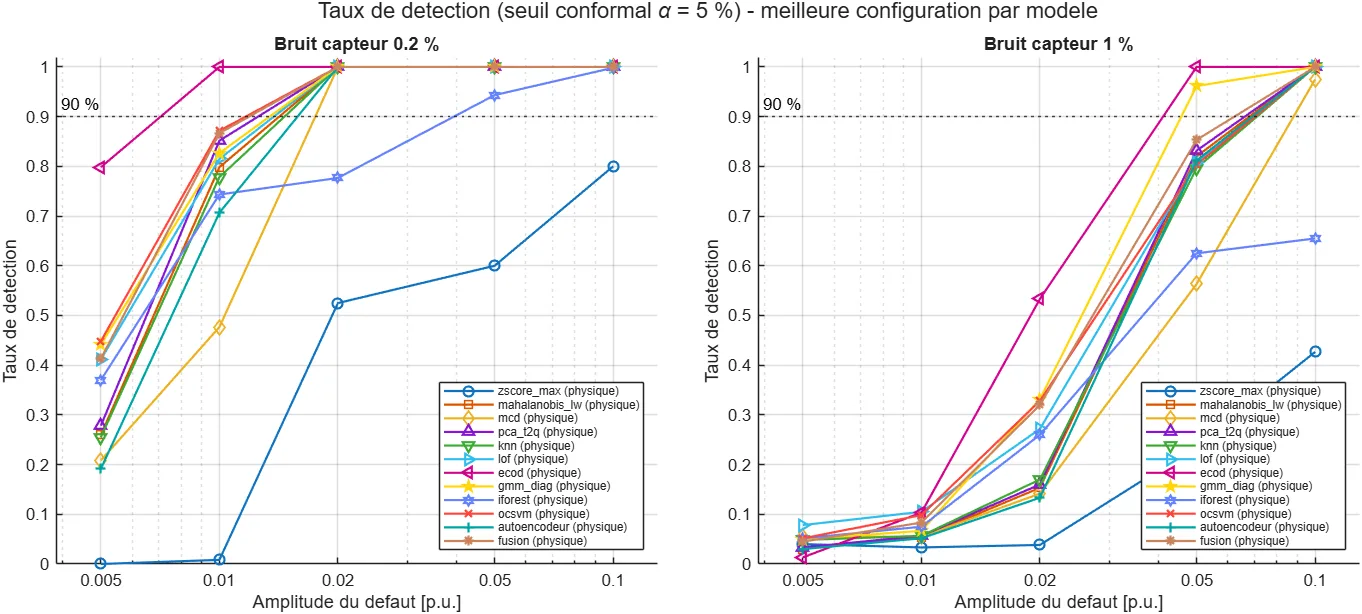
Jumeau numérique d'un moteur asynchrone et détection d'anomalies
Projet de M2 avec un jumeau numérique sous Simulink. La validation sur banc moteur réel est prévue.
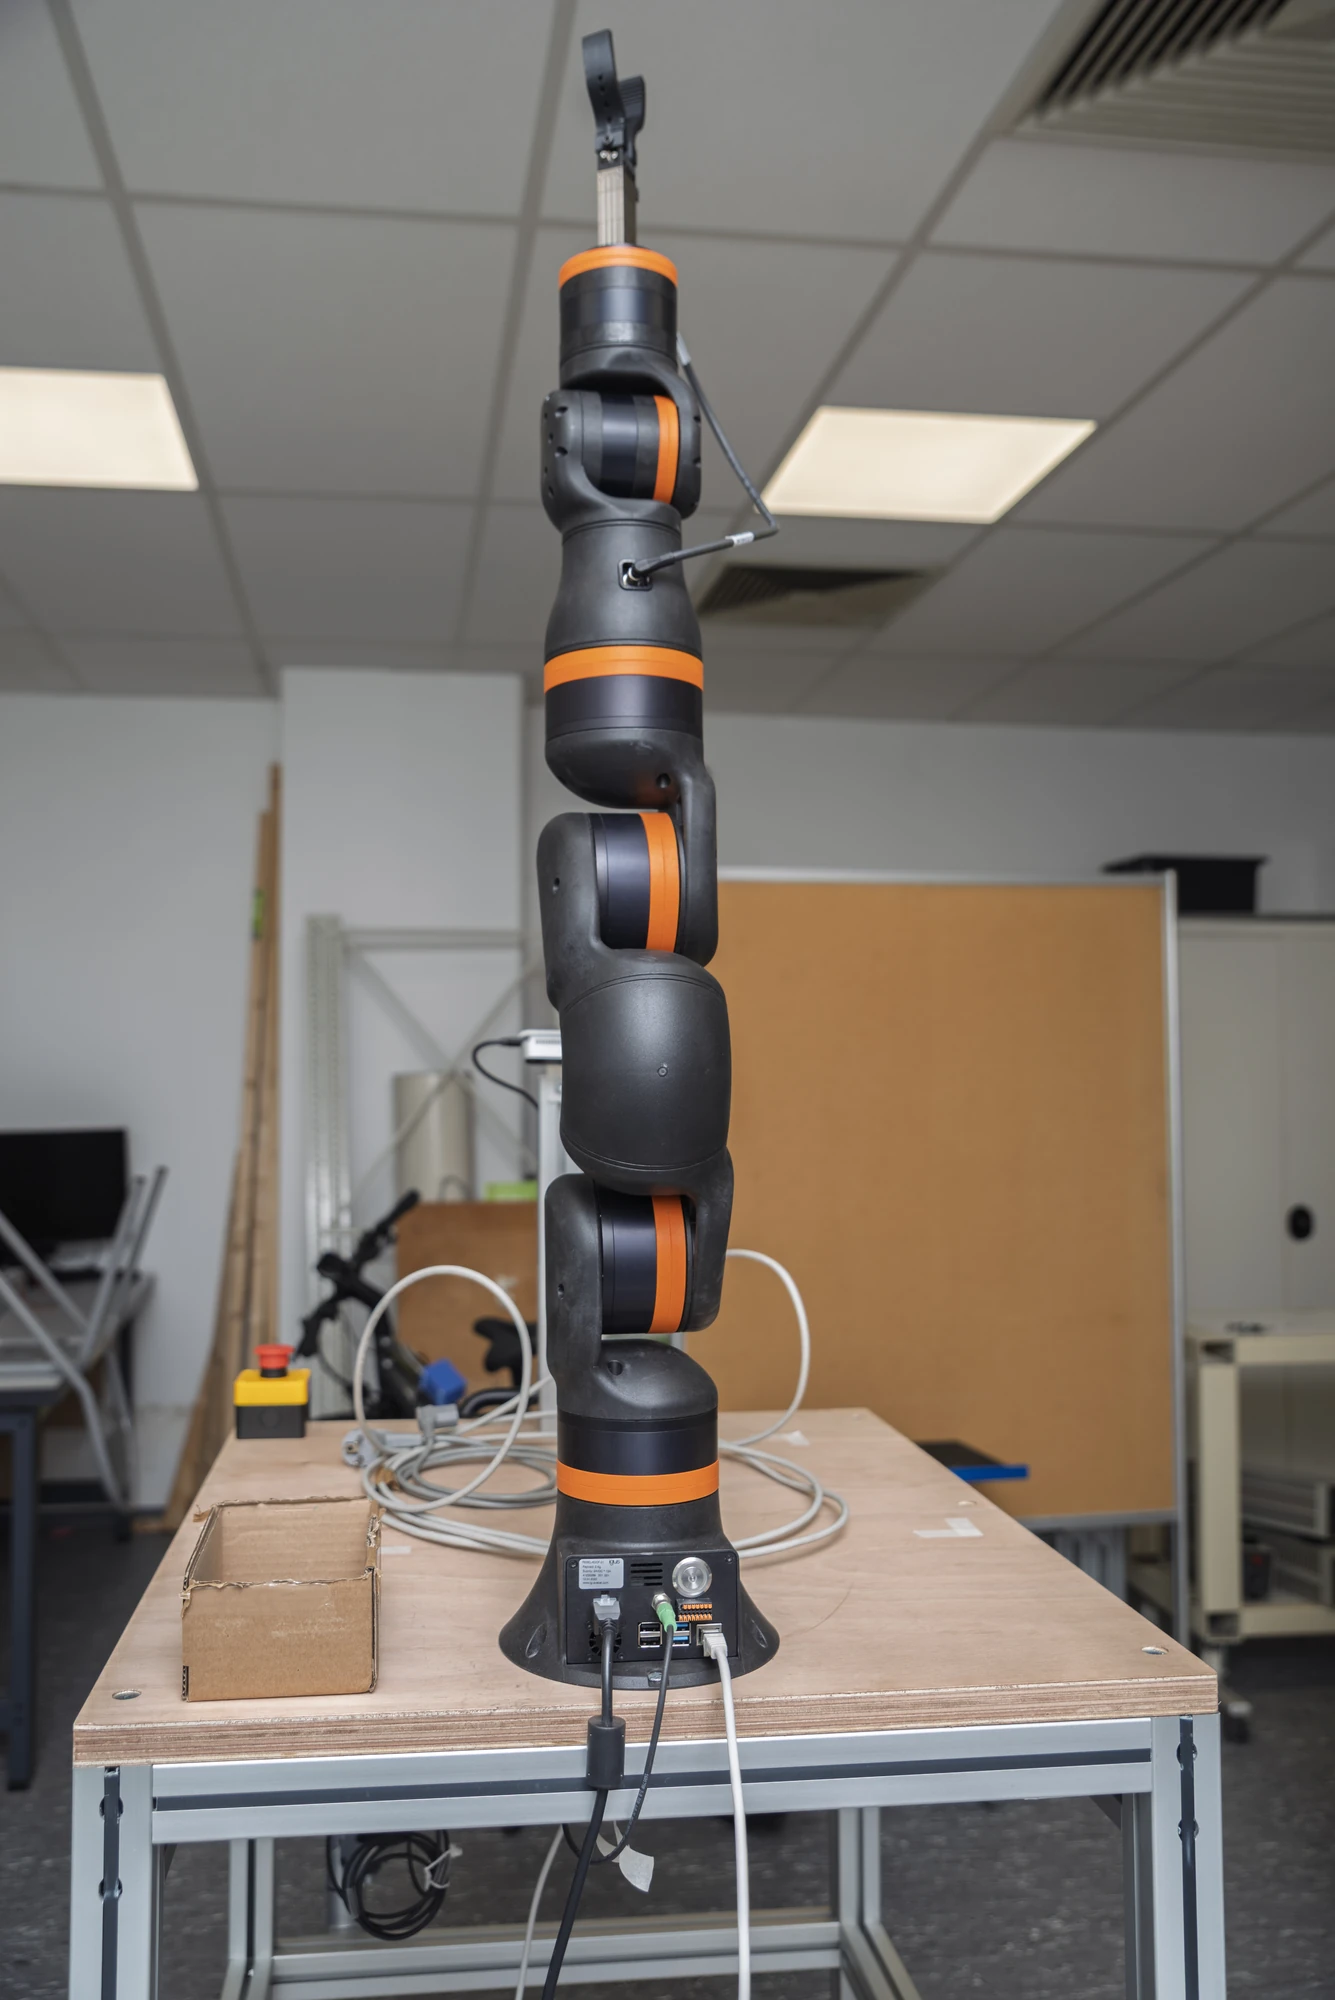
Pick-and-place autonome sur cobot igus ReBeL
Un bras réel de bout en bout, avec vision, planification de trajectoire et préhension.
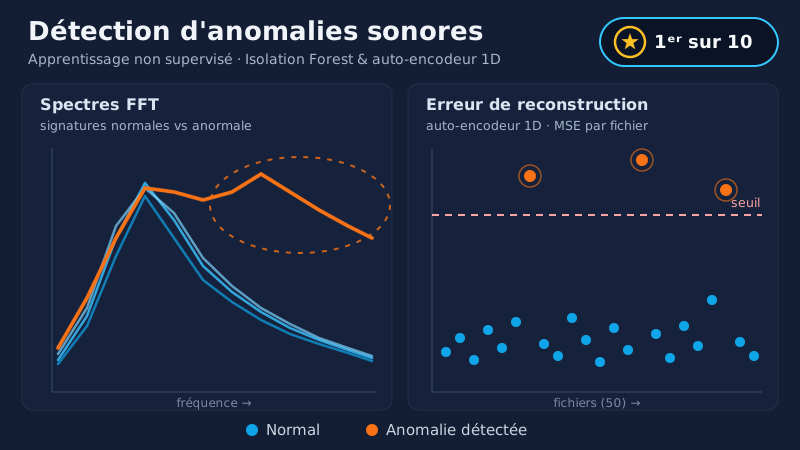
Logiciel de détection d'anomalies sonores de machines
Du prototype de hackathon au logiciel livré en exécutable autonome.
Ingénieur en formation
Je suis en Master 2 Mécatronique, Énergie et Systèmes Intelligents à l'Université de Strasbourg. J'apprends le métier en menant de vrais projets, de la conception mécanique au code embarqué. Je dirige aussi BALTEC Innovation.
Mon parcoursUn poste à pourvoir ou un projet à réaliser ?
Je cherche un stage de fin d'études ou une alternance en robotique et systèmes embarqués. Vous avez plutôt un projet technique en tête ? Décrivez-le-moi.